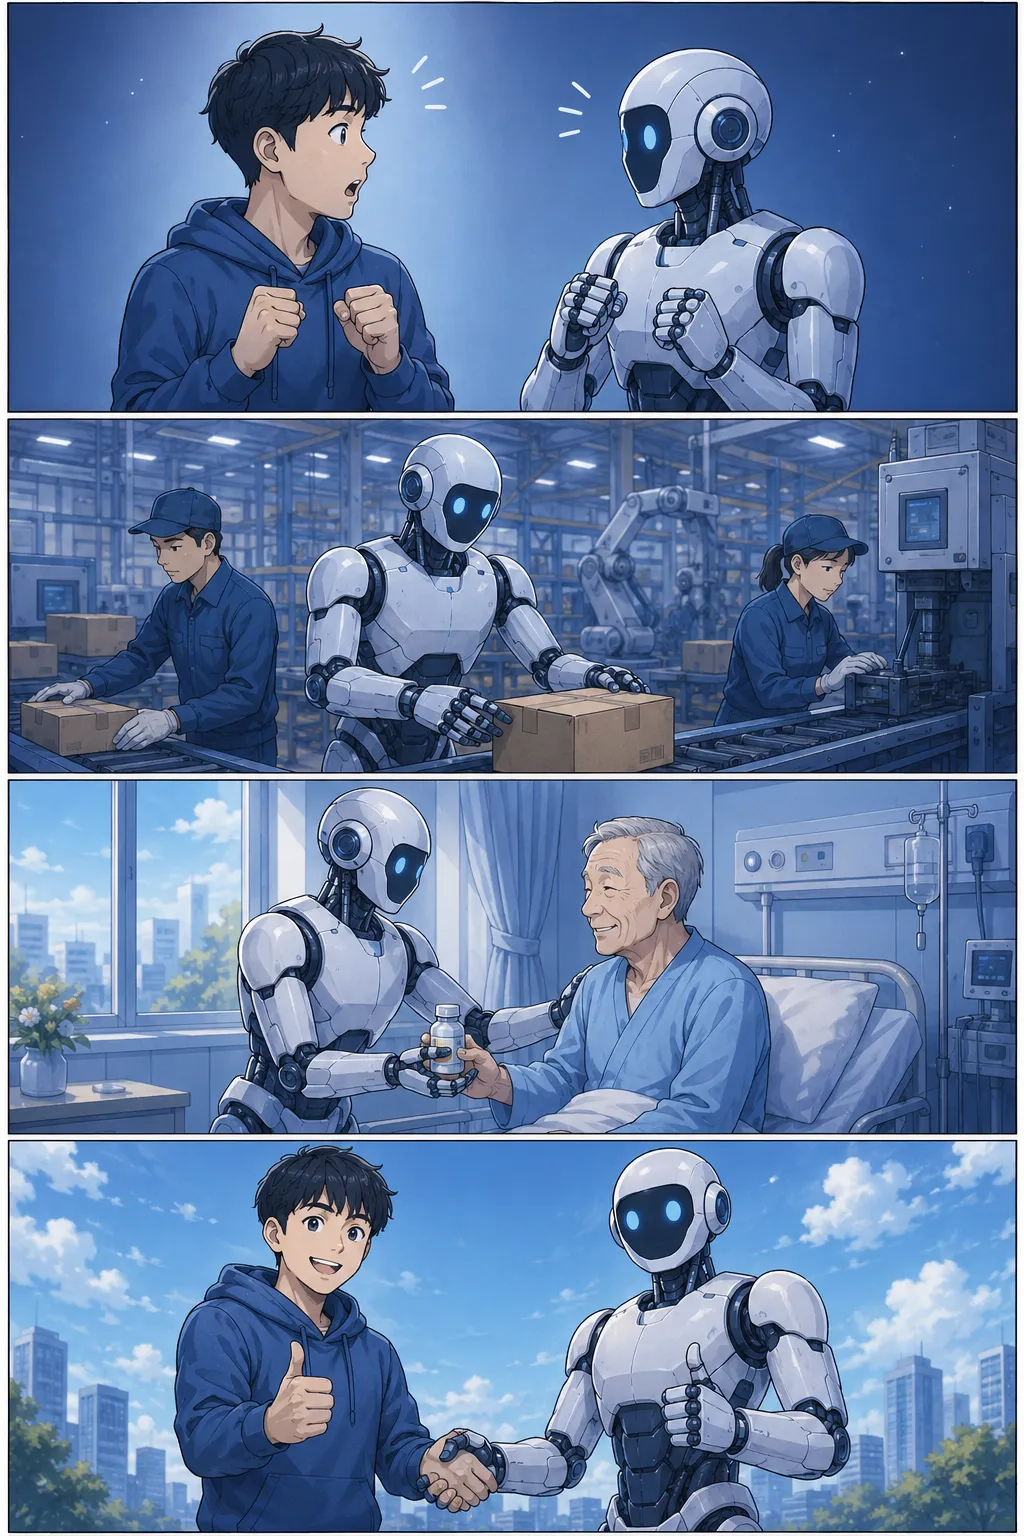
- 1어? 나랑 똑같이 생겼잖아?
- 2공장에서 척척 일하는 로봇 동료
- 3병원에서도 도움의 손길을
- 4인간을 닮은 AI, 함께 일하는 미래
정의와 배경
로봇 센서란 로봇이 물리 세계를 인식하고 그에 맞게 반응하기 위해 내·외부 환경으로부터 정보를 수집하는 전자·기계적 장치를 말한다. 인간이 눈·귀·피부 등 감각 기관을 통해 세계를 인지하듯, 로봇도 다양한 센서를 통해 빛·압력·온도·거리·가속도 등 물리적 신호를 디지털 데이터로 변환한다.
휴머노이드 로봇과 같이 복잡한 환경에서 작동하는 로봇일수록 더 많은 종류의 센서를 고밀도로 탑재해야 하며, 이는 피지컬 AI 메가프로젝트에서 로봇 하드웨어의 핵심 과제 중 하나로 꼽힌다.
주요 종류와 작동 원리
로봇 센서는 크게 내부 센서와 외부 센서로 구분된다. 내부 센서에는 관절 각도를 측정하는 엔코더, 가속도와 기울기를 감지하는 IMU(관성 측정 장치), 힘과 토크를 측정하는 F/T 센서 등이 포함되며, 로봇 자신의 자세와 운동 상태를 파악하는 데 쓰인다.
외부 센서로는 카메라(RGB, 깊이 카메라), 라이다(LiDAR), 초음파·적외선 거리 센서, 촉각 센서 등이 대표적이다. 라이다는 레이저 펄스를 이용해 주변 공간을 3차원으로 정밀 매핑하며, 촉각 센서는 물체와의 접촉 압력을 감지해 섬세한 파지(把持) 동작을 구현하는 데 핵심 역할을 한다.
피지컬 AI·휴머노이드와의 연관성
피지컬 AI는 AI 모델이 로봇의 센서 데이터를 실시간으로 처리하여 물리 세계에서 자율적으로 행동하는 패러다임이다. 월드모델이 현실 환경을 내부적으로 시뮬레이션하려면 다양한 센서로부터 수집된 풍부한 데이터가 선행되어야 하므로, 센서의 품질과 융합 처리 기술이 AI 판단의 정확성을 직접 좌우한다.
휴머노이드 로봇의 경우, 제조·물류·의료 현장에서 인간과 협업하기 위해 충돌 감지, 물체 인식, 균형 유지 등 복수의 센서가 긴밀하게 통합되어야 하며, 이를 센서 퓨전(Sensor Fusion)이라 부른다. 풀스택 AI팩토리 환경에서는 로봇 센서 데이터가 제조AI 파운데이션 모델의 학습 원천이 되어 공장 전반의 자율 운영을 뒷받침한다.
정책·산업적 시사점
로봇 센서 기술의 국산화 및 고도화는 피지컬 AI 메가프로젝트의 하드웨어 공급망 자립 측면에서 중요한 과제다. 고성능 센서 대부분이 특정 국가나 소수 기업에 의존하는 구조여서, 공급망 리스크 관리 차원에서 국내 센서 생태계 육성이 정책적으로 논의되고 있다.
또한 로봇이 인간과 같은 공간에서 작동하는 협동 로봇(코봇) 환경에서는 센서 기반의 안전 인증 기준 마련이 필수적이며, 관련 표준화 작업이 국내외에서 진행 중이다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.