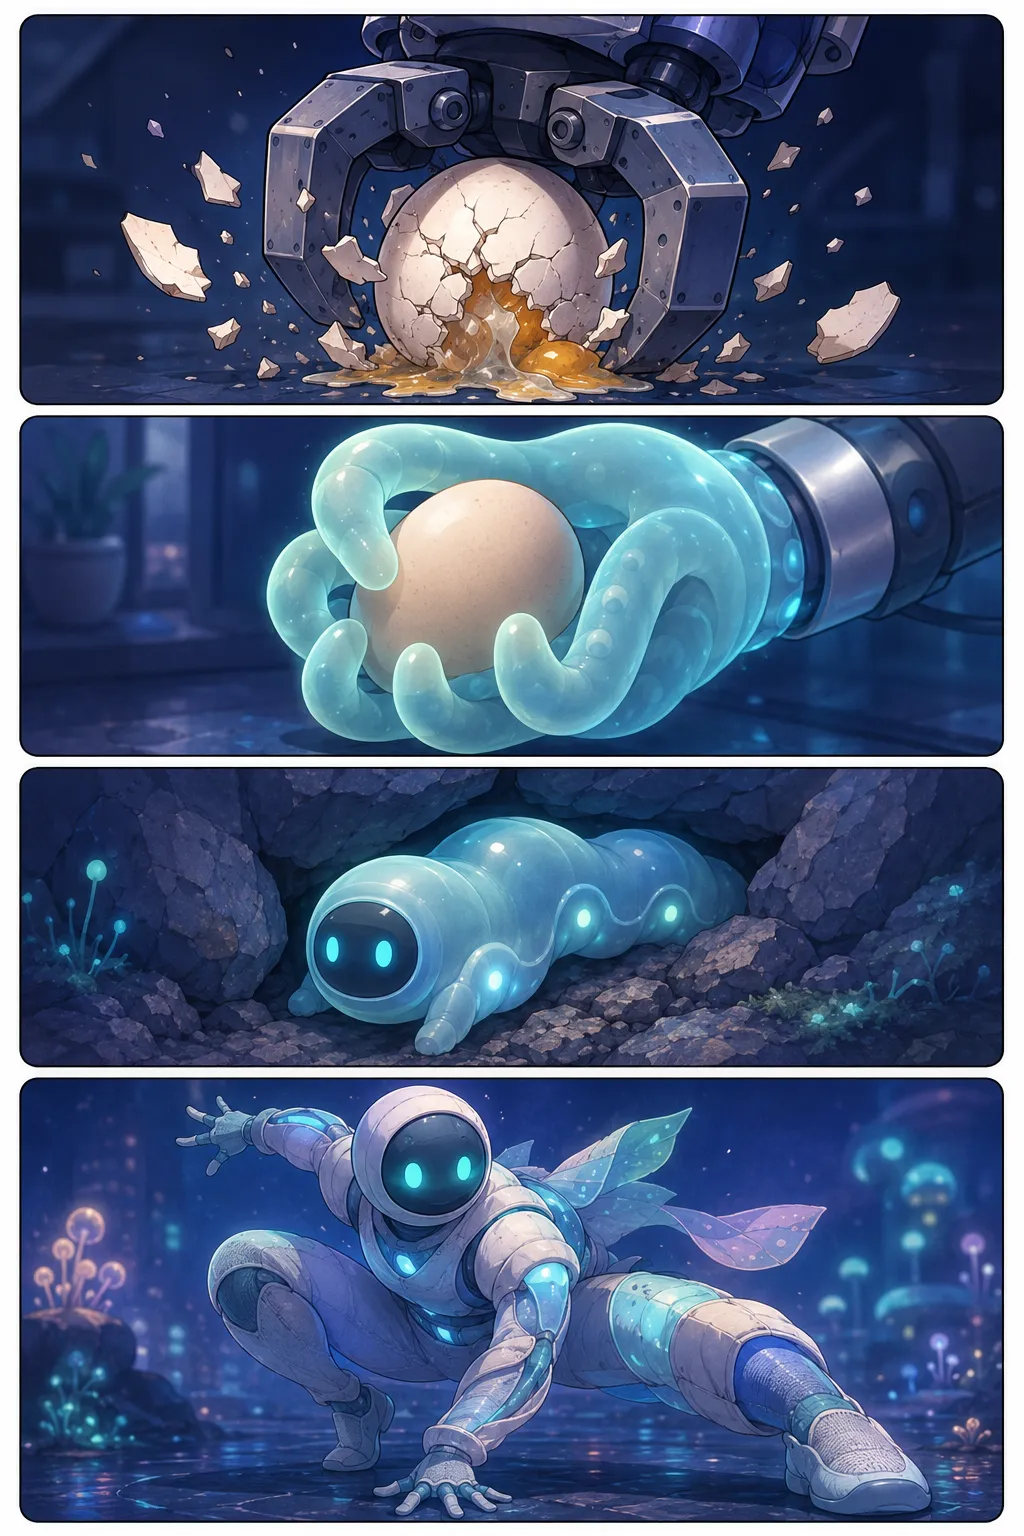
- 1딱딱한 로봇은 달걀을 잡으면 '뚝'…
- 2말랑말랑 소프트 로봇은 문어처럼 쏙~
- 3좁은 틈, 울퉁불퉁 바닥도 척척 적응!
- 4생명체처럼 움직이는 미래 로봇의 몸
정의와 배경
소프트 로봇이란 실리콘·폴리머·수성 젤·섬유 복합재 등 탄성이 높은 연성 소재를 주요 구조로 사용하는 로봇을 말한다. 전통적인 산업용 로봇이 강성 금속 골격과 회전 관절로 움직임을 구현하는 것과 달리, 소프트 로봇은 소재 자체의 변형을 활용해 구부러지고 비틀리며 수축·팽창하는 방식으로 동작한다.
생체 모방(Biomimetics) 연구에서 출발한 이 분야는 문어의 촉수, 지렁이의 연동운동, 식물 덩굴의 성장 방식 등 자연계의 유연한 운동 메커니즘에서 영감을 얻었다. 피지컬 AI 시대에 로봇이 공장 이외의 다양한 실세계 환경에 투입될수록, 딱딱한 물체뿐 아니라 유연하고 불규칙한 물체를 다루는 능력이 중요해지면서 소프트 로봇에 대한 관심이 높아지고 있다.
작동 원리와 주요 유형
소프트 로봇의 구동 방식은 크게 공압(空壓) 구동, 케이블 구동, 스마트 소재 구동으로 나뉜다. 공압 구동은 내부 채널에 공기나 유체를 주입해 팽창·수축을 일으키는 방식으로 그리퍼(집게)나 연동 보행 로봇에 널리 쓰이며, 케이블 구동은 유연한 몸체에 와이어를 연결해 당김으로써 방향을 제어한다. 스마트 소재 구동은 형상기억합금(SMA)이나 유전탄성체(DEA) 같은 소재가 전기·열·빛 자극에 반응해 변형되는 원리를 이용한다.
응용 유형으로는 섬세한 물체를 손상 없이 집는 소프트 그리퍼, 좁은 관로나 인체 내부를 탐색하는 소프트 내시경 로봇, 생체 근육과 유사한 인공 근육 모듈, 그리고 전신이 연성 소재로 이루어진 소프트 보행 로봇 등이 있다.
휴머노이드 및 피지컬 AI와의 관계
휴머노이드 로봇은 인간과 협업하거나 인간 생활 공간에 투입되는 만큼, 사람·동물·식품·의료 기기 등 다양한 대상을 안전하게 다루어야 한다. 이 과정에서 소프트 로봇 기술—특히 소프트 그리퍼와 인공 근육—은 휴머노이드의 손과 팔 설계에 접목되어 파악력과 안전성을 동시에 높이는 핵심 요소로 부각된다.
또한 월드모델·AI 에이전트와 결합할 경우, 소프트 로봇은 환경의 변화를 실시간으로 감지하고 형태를 스스로 조절하는 적응형 신체(Adaptive Body)를 구현할 수 있어, 풀스택 AI팩토리 내 협동 로봇(Cobot)이나 의료·물류 현장의 섬세 작업 로봇으로서의 활용 가능성이 크다.
정책·산업적 함의
소프트 로봇은 안전 규제 측면에서도 주목받는다. 기존 산업용 로봇은 인간 작업자와의 충돌 위험 때문에 물리적 안전 장벽이 필수였으나, 소프트 로봇은 충돌 시 충격이 완화되어 인간-로봇 협업(HRC) 환경에서 규제 부담을 낮출 수 있다. 국내외 피지컬 AI 메가프로젝트가 제조·물류·의료 전 분야의 로봇화를 추진하는 맥락에서, 실무 정책 담당자는 소프트 로봇을 하드 로봇의 대체재가 아닌 보완재로 이해하고 적용 환경별 기술 선택 기준을 마련할 필요가 있다. 소재 내구성, 위생 관리, 정밀 제어 알고리즘 고도화 등이 상용화를 위한 주요 과제로 꼽힌다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.