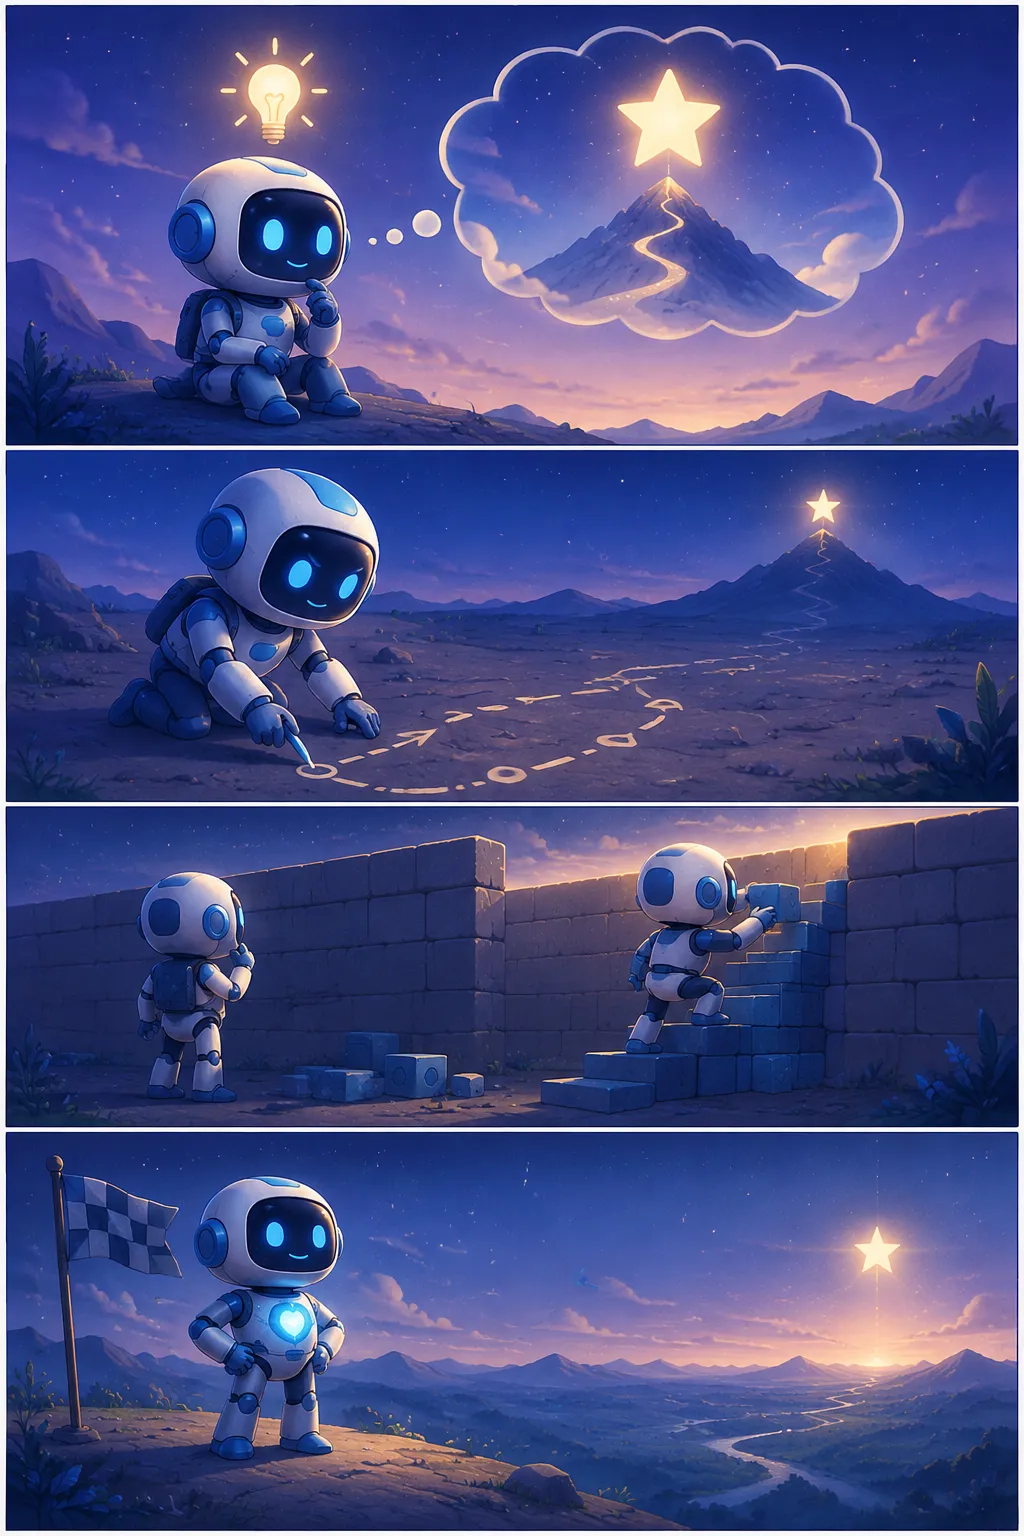
- 11컷: 로봇, 스스로 목표를 떠올리다
- 22컷: 계획을 세우고 길을 나서다
- 33컷: 장애물도 스스로 해결!
- 44컷: 임무 완료, 다음 목표를 향해
정의와 배경
자율 에이전트는 AI 에이전트 개념에서 '자율성(autonomy)'을 전면에 내세운 파생 용어다. AI 에이전트가 목표 설정과 행동 수행이라는 일반적 속성을 가진다면, 자율 에이전트는 인간의 지시나 승인을 최소화한 채 환경 변화에 스스로 대응하고 의사결정을 완결짓는다는 점을 강조한다. 이 개념은 소프트웨어 영역의 자율 소프트웨어 에이전트와, 로봇·기계와 결합한 물리적 자율 에이전트 두 갈래로 발전해 왔으며, 피지컬 AI 메가프로젝트에서는 후자가 핵심 관심 대상이다.
작동 원리와 구성 요소
자율 에이전트는 크게 인식(Perception)·판단(Reasoning)·행동(Action)·학습(Learning)의 순환 구조로 작동한다. 카메라·라이다·센서 등을 통해 환경 정보를 수집하고, 대형언어모델(LLM) 또는 강화학습 기반의 추론 엔진이 상황을 해석해 최적 행동을 선택한 뒤, 로봇 팔·이동 플랫폼 등 액추에이터를 통해 물리적 결과를 만들어낸다.
월드모델(World Model)은 이 과정에서 핵심 보조 장치로 기능한다. 에이전트가 실제 행동을 취하기 전에 시뮬레이션 공간에서 결과를 예측·검증함으로써 오류와 위험을 줄일 수 있다. 또한 멀티 에이전트 환경에서는 여러 자율 에이전트가 서로 통신하고 역할을 분담해 복잡한 작업을 병렬로 처리하는 협업 구조도 구현된다.
피지컬 AI 메가프로젝트와의 연관성
피지컬 AI 메가프로젝트는 자율 에이전트를 제조·물류·건설 등 산업 현장에 실전 배치하는 것을 목표로 한다. 휴머노이드 로봇이나 산업용 이동 로봇이 자율 에이전트의 '몸체'가 되고, 제조AI 파운데이션 모델이 범용 지능을 제공하며, 풀스택 AI팩토리는 이들이 협업하는 운영 환경을 제공한다. 이 생태계에서 자율 에이전트는 단순 자동화 기계와 달리 예기치 못한 상황에도 스스로 대처하는 유연성을 갖춰야 하며, 이것이 기존 산업 로봇과의 결정적 차이점이다.
정책·실무적 시사점
자율 에이전트의 확산은 책임 귀속, 안전 기준, 인간 감독 수준에 관한 제도적 논의를 수반한다. 에이전트가 내린 판단으로 사고나 오작동이 발생했을 때 법적·윤리적 책임이 설계자·운영자·발주자 중 누구에게 귀속되는지 불명확한 경우가 많다. 대한민국 정부와 산업계는 자율 에이전트 도입 시 '인간-루프(Human-in-the-loop)' 수준을 단계적으로 설정하고, 위험도에 따른 자율화 등급 기준을 마련하는 방향으로 정책을 검토하고 있다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.