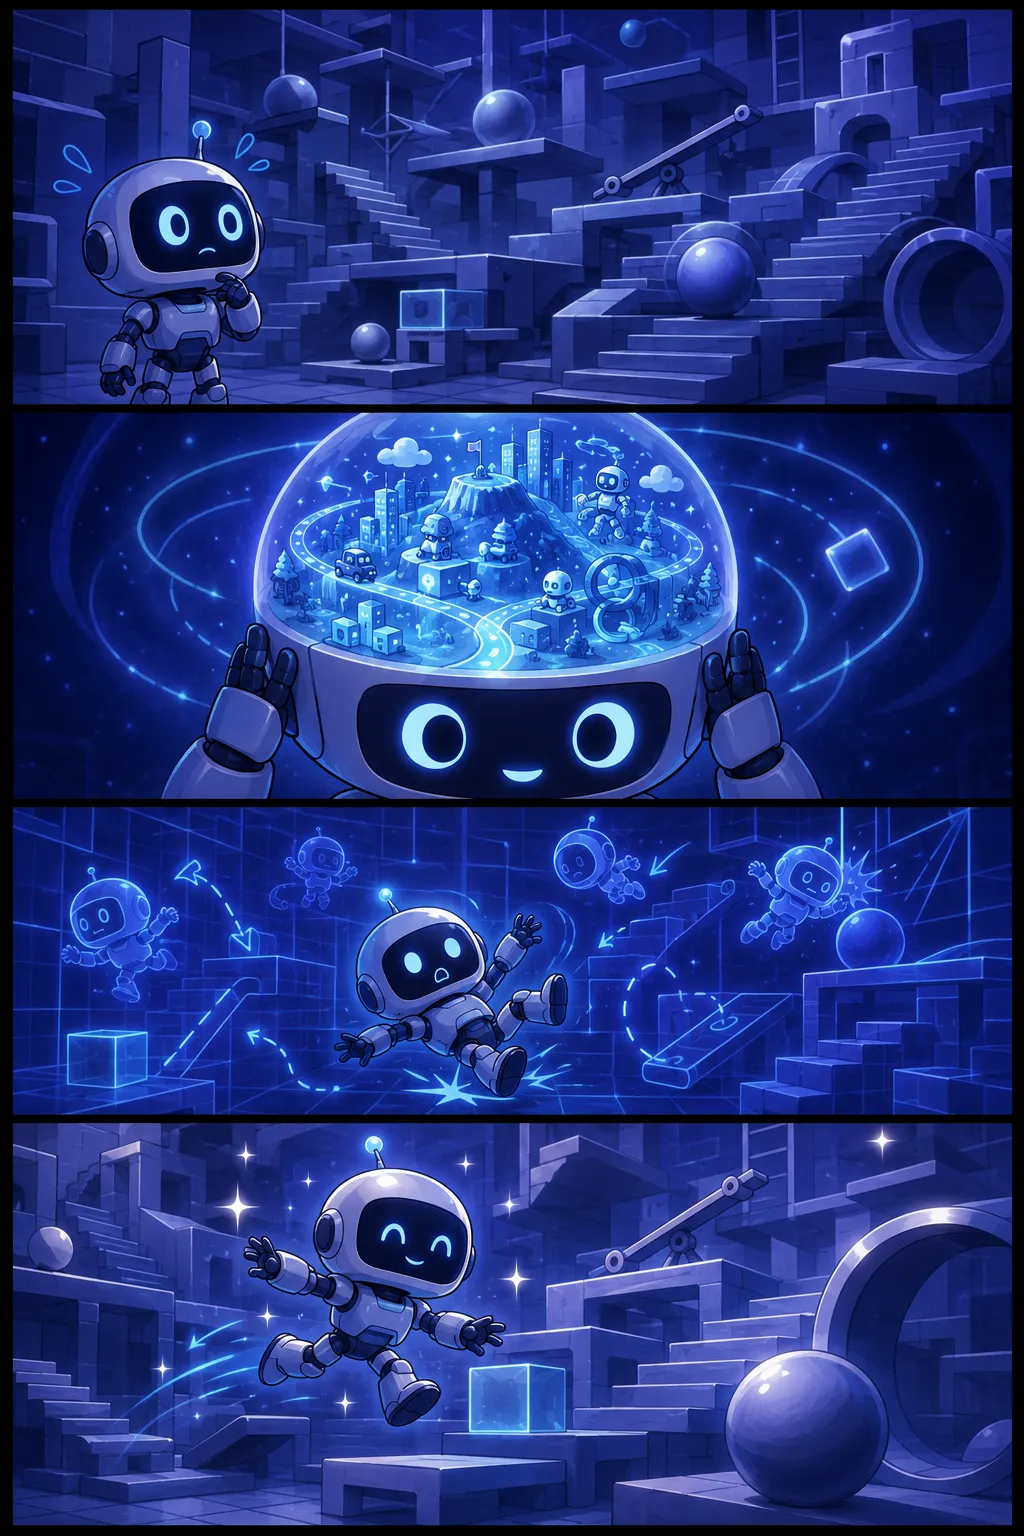
- 1로봇, 처음 보는 세상 앞에 멈추다
- 2머릿속에 세상을 통째로 담아버려!
- 3시뮬레이션 속에서 넘어지고 또 일어나고
- 4이제 진짜 세상도 문제없어!
정의와 배경
시뮬레이션 환경이란 물리적 공간·중력·마찰·충돌 등 현실 세계의 법칙을 소프트웨어로 정밀 모사한 가상의 디지털 세계를 의미한다. 피지컬 AI 분야에서는 로봇을 실제 현장에 바로 투입할 경우 발생하는 장비 파손, 인명 위협, 반복 실험 비용 문제를 해소하기 위해 시뮬레이션 환경을 먼저 구축하고 충분한 학습 데이터를 생성하는 방식이 보편화되었다. 월드모델(World Model)이 현실을 이해하고 예측하는 AI 모델이라면, 시뮬레이션 환경은 그 모델이 작동하고 훈련받는 '운동장'에 해당한다.
작동 원리와 주요 구성 요소
시뮬레이션 환경은 크게 물리 엔진, 렌더링 엔진, 센서 모사 모듈, 시나리오 생성 도구로 구성된다. 물리 엔진은 중력·탄성·마찰 등 역학 법칙을 계산하고, 렌더링 엔진은 카메라·라이다 등 센서가 인식하는 것과 유사한 시각 데이터를 생성한다. AI 에이전트나 로봇은 이 환경 안에서 수천·수만 번의 시행착오를 통해 강화학습(Reinforcement Learning) 또는 모방학습(Imitation Learning)을 수행하며 정책(Policy)을 최적화한다.
특히 '심(Sim)-투-리얼(Sim-to-Real) 전이' 기술이 핵심 과제로, 시뮬레이션에서 학습한 행동이 실제 환경에서도 유효하게 작동하도록 도메인 랜덤화(Domain Randomization) 등의 기법을 적용한다.
피지컬 AI 메가프로젝트에서의 역할
피지컬 AI 메가프로젝트에서 시뮬레이션 환경은 휴머노이드 로봇 개발, 풀스택 AI팩토리 설계, 제조AI 파운데이션 모델 학습 등 여러 세부 과제의 공통 기반 인프라로 기능한다. 예컨대 제조 현장을 디지털 트윈으로 구현한 뒤 로봇 작업 동선을 시뮬레이션으로 최적화하고, 이를 실제 공장에 적용하는 방식이 대표적이다. 대규모 병렬 시뮬레이션이 가능해지면서 단기간에 방대한 양의 훈련 데이터를 확보할 수 있어, 데이터 부족 문제를 해결하는 핵심 수단으로도 평가된다.
정책·산업 실무상 유의사항
시뮬레이션 환경의 품질은 재현하는 물리 법칙의 정밀도와 현실 데이터 반영 수준에 따라 크게 달라지므로, 구축 초기에 현장 데이터 수집 및 검증 체계를 함께 설계하는 것이 중요하다. 또한 시뮬레이션과 현실 간 격차(Reality Gap)를 줄이지 못하면 실제 투입 시 성능이 급격히 저하될 수 있어, 공공 R&D 과제 기획 시 Sim-to-Real 전이 검증 단계를 별도 마일스톤으로 설정할 필요가 있다. 민간 기업과의 협업을 통해 실제 공장·물류·의료 환경 데이터를 시뮬레이션에 지속 반영하는 개방형 생태계 구축도 중장기 경쟁력 확보의 핵심 요소다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.