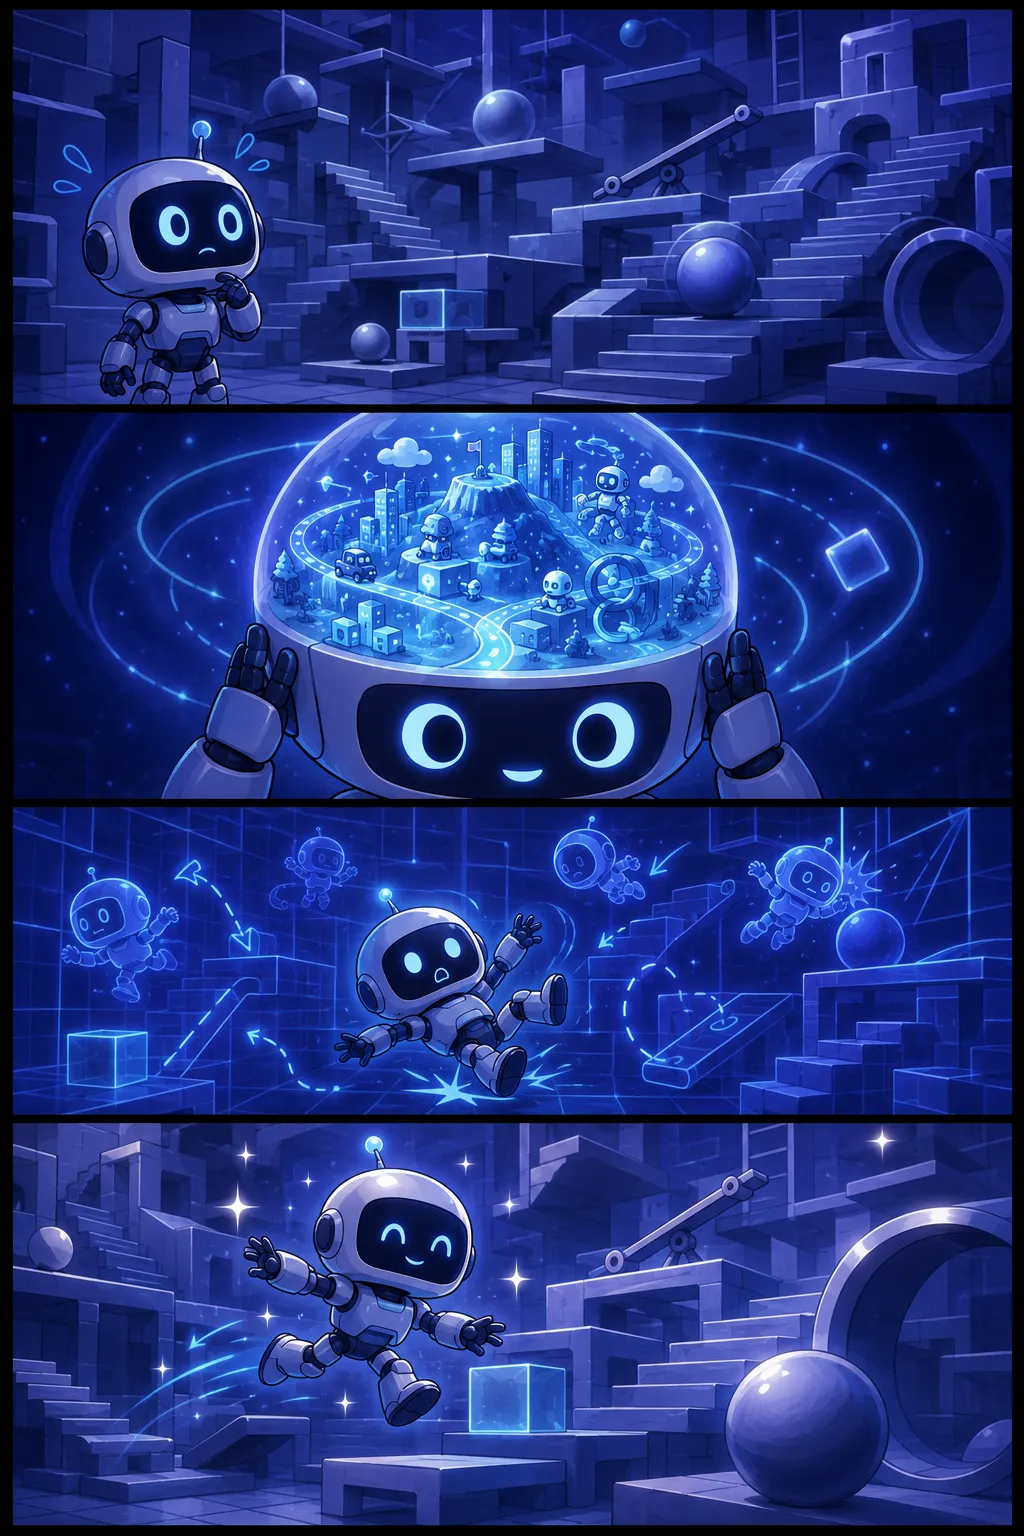
- 1로봇, 처음 보는 세상 앞에 멈추다
- 2머릿속에 세상을 통째로 담아버려!
- 3시뮬레이션 속에서 넘어지고 또 일어나고
- 4이제 진짜 세상도 문제없어!
정의와 배경
물리 시뮬레이터란 실제 세계의 물리 현상—중력, 마찰력, 강체(剛體) 충돌, 관절 운동 등—을 수학적 모델로 구현하여 가상 공간에서 재현하는 소프트웨어 플랫폼이다. 로봇공학과 항공·우주 분야에서 오래전부터 활용되어 왔으나, 최근 피지컬 AI와 딥러닝 기반 강화학습이 결합되면서 AI 훈련용 핵심 인프라로 주목받고 있다.
특히 월드모델(World Model)의 파생 개념으로서, 물리 시뮬레이터는 AI가 '세계가 어떻게 작동하는가'를 학습하는 무대를 제공한다. 현실 환경에서의 반복 실험은 시간·비용·안전 문제를 수반하지만, 시뮬레이터는 이러한 제약을 대폭 완화해 준다.
작동 원리와 주요 유형
물리 시뮬레이터는 물체의 형상(메시), 질량, 마찰 계수 등의 물리 속성을 정의한 뒤, 시간 단계(time step)별로 운동 방정식을 수치 적분하여 상태를 갱신하는 방식으로 동작한다. 로봇 관절 제어, 접촉 역학, 유체 흐름 등 목적에 따라 특화된 엔진이 구분되어 사용된다.
대표적인 유형으로는 강체 기반 시뮬레이터(로봇 매니퓰레이터·이동 로봇 학습), 소프트바디 시뮬레이터(유연한 물체 조작 학습), 그리고 포토리얼리스틱 렌더링을 결합한 비주얼 시뮬레이터(카메라 기반 인식 학습)가 있다. 최근에는 GPU 병렬 연산을 활용해 수천 개의 시뮬레이션 환경을 동시에 구동하는 대규모 병렬 시뮬레이션 기법도 보편화되고 있다.
피지컬 AI 메가프로젝트에서의 역할
피지컬 AI 메가프로젝트에서 물리 시뮬레이터는 휴머노이드 로봇과 제조 자동화 시스템의 학습 플랫폼으로 핵심적인 위치를 차지한다. 로봇이 실제 공장·물류 현장에 투입되기 전, 시뮬레이터 안에서 수백만 회의 작업을 반복 수행함으로써 정책(policy)을 사전에 최적화할 수 있다.
풀스택 AI팩토리나 제조AI 파운데이션 모델과 연계될 경우, 시뮬레이터에서 학습된 AI 모델이 실제 생산 라인에 즉시 이식(sim-to-real transfer)되는 방식이 확산되고 있다. 다만 시뮬레이터와 현실 사이의 물리적 차이(sim-to-real gap)를 최소화하는 것이 여전히 중요한 기술 과제로 남아 있다.
정책·산업적 시사점
물리 시뮬레이터는 고가의 로봇 하드웨어 없이도 AI 학습 데이터를 대량 생성할 수 있어, 로봇 산업 진입 비용과 개발 기간을 획기적으로 줄이는 수단으로 평가된다. 정부 및 공공기관 입장에서는 국내 제조업·물류 현장에 맞는 표준 시뮬레이션 환경을 구축·공개함으로써 중소 기업의 피지컬 AI 기술 접근성을 높이는 정책 수단으로 활용할 수 있다.
아울러 시뮬레이터 기반 안전 검증 체계는 로봇 도입 시 발생할 수 있는 산업 안전 리스크를 사전에 평가하는 규제·인증 도구로도 기능할 수 있어, 피지컬 AI 거버넌스 설계에서 주목할 필요가 있다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.