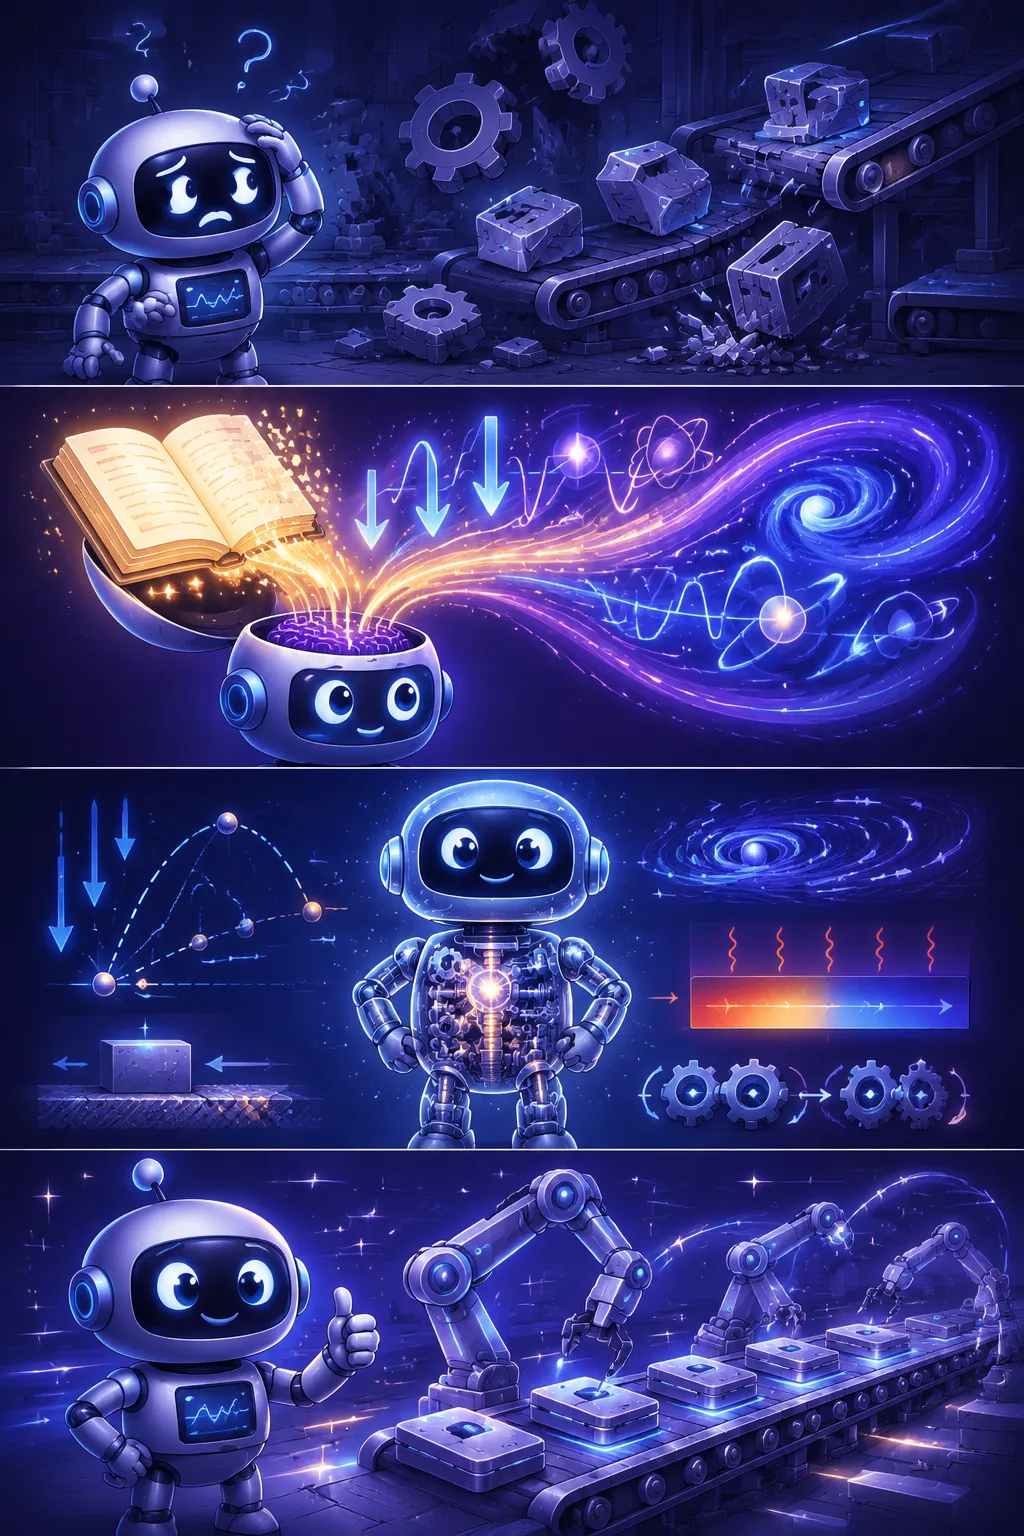
- 11컷: 로봇이 공장 라인 앞에서 멍하니 실수 연발!
- 22컷: 물리 법칙 책이 AI 두뇌 속으로 쏙 흡수됨
- 33컷: 중력·마찰·열역학을 몸으로 깨달은 로봇
- 44컷: 완벽한 제조 공정을 척척 해내는 스마트 로봇!
정의와 배경
시뮬레이션 기반 학습이란 물리 엔진이나 디지털 트윈 등으로 구현된 가상 환경 안에서 AI 모델 또는 로봇 제어 시스템을 반복 훈련시키는 접근법이다. 현실 세계에서 로봇을 직접 훈련하면 장비 파손·안전사고·막대한 시간 비용이 수반되는 반면, 시뮬레이션 환경에서는 수천~수백만 회의 시도를 빠르고 안전하게 수행할 수 있다.
이 방법론은 강화학습(Reinforcement Learning)과 결합되어 발전해 왔으며, 물리 법칙 기반 AI 모델 및 월드모델 기술의 성숙과 함께 적용 범위가 급격히 확대되고 있다. 특히 휴머노이드 로봇·자율주행·드론 등 피지컬 AI 분야에서 필수적인 사전 훈련 단계로 인식된다.
작동 원리와 주요 유형
핵심 원리는 가상 환경에서 학습한 정책(Policy)이나 모델을 실제 물리 환경으로 이전하는 'Sim-to-Real 전이'다. 이를 위해 시뮬레이터는 중력·마찰·충돌·관성 등 물리 법칙을 최대한 정밀하게 재현해야 하며, 도메인 랜덤화(Domain Randomization) 기법을 통해 가상과 현실의 격차(Reality Gap)를 줄인다.
유형으로는 강화학습용 물리 시뮬레이터 활용, 디지털 트윈 기반 공장·설비 모사, 합성 데이터(Synthetic Data) 생성을 통한 인식 모델 훈련 등이 있다. 최근에는 생성형 AI와 결합하여 다양한 시나리오·환경 조건을 자동으로 생성하는 방식도 활용된다.
피지컬 AI 메가프로젝트와의 연관성
피지컬 AI 메가프로젝트 맥락에서 시뮬레이션 기반 학습은 휴머노이드 로봇과 풀스택 AI팩토리 구현의 선행 조건으로 기능한다. 실제 제조·물류 현장에 투입되기 전 수많은 작업 시나리오를 가상 공간에서 검증함으로써 현장 도입 속도를 높이고 초기 운용 리스크를 낮출 수 있다.
또한 제조AI 파운데이션 모델이나 월드모델과 결합하면 단순 반복 동작 학습을 넘어 복잡한 상황 판단과 자율적 문제 해결 능력을 갖춘 로봇 시스템 개발이 가능해진다. 국내외 정부와 기업이 피지컬 AI 경쟁력 확보를 위해 시뮬레이션 인프라 구축에 투자를 확대하고 있는 이유도 여기에 있다.
정책·실무적 시사점
공공 정책 관점에서 시뮬레이션 기반 학습은 로봇 도입 비용 절감과 안전 검증 체계 마련이라는 두 가지 목표를 동시에 달성할 수 있는 수단이다. 정부 R&D 사업에서 실증 전 단계의 의무적 시뮬레이션 검증을 제도화하면 예산 낭비와 현장 사고를 줄이는 데 기여할 수 있다.
다만 시뮬레이터의 물리 모사 정확도와 현실 전이 성능은 여전히 기술적 과제로 남아 있으며, 고품질 시뮬레이션 환경 구축을 위한 전문 인력과 컴퓨팅 자원 확보가 선결 조건이다. 국내 산업 경쟁력 강화를 위해서는 표준화된 시뮬레이션 플랫폼 개발 및 공공 데이터 공유 체계 마련이 함께 논의될 필요가 있다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.