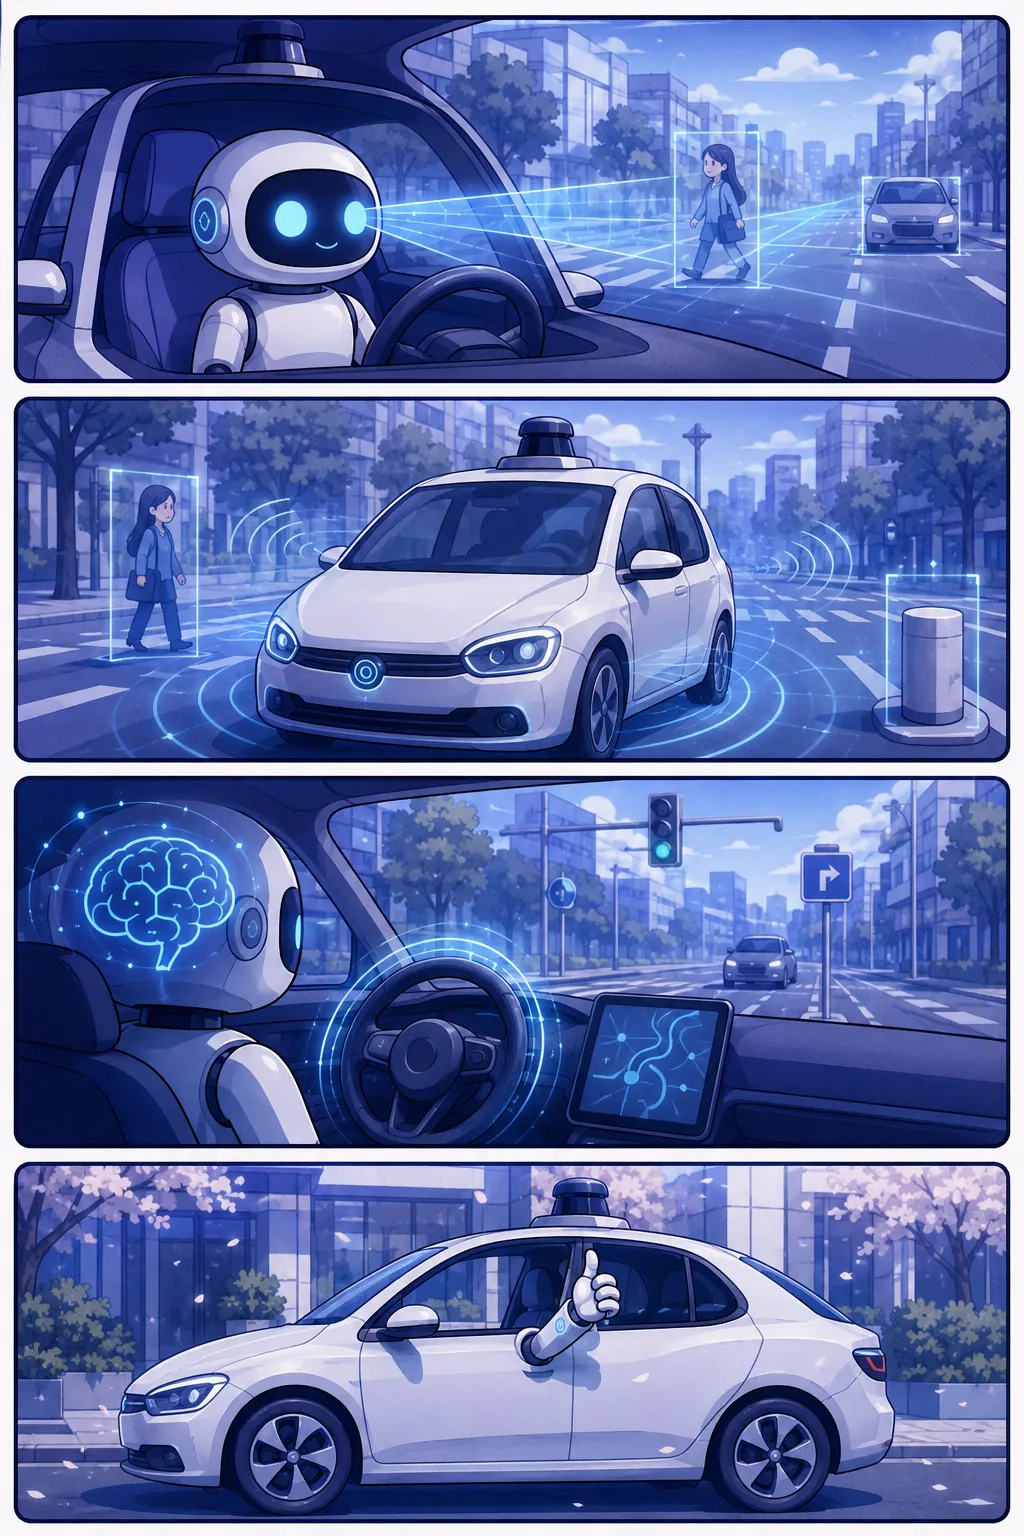
- 11컷: 운전대 앞에 앉은 AI 로봇, 눈을 반짝이며 주변을 스캔 중!
- 22컷: 카메라·레이더·센서로 도로 위 장애물을 척척 감지하는 AI
- 33컷: 스스로 판단해 핸들을 꺾고 사람·신호를 피해 달리는 차
- 44컷: 목적지에 안전 도착! 운전석엔 아무도 없지만 엄지 척 🤖
정의와 배경
자율주행이란 AI 시스템이 센서를 통해 수집한 주변 환경 정보를 실시간으로 분석·판단하여, 사람의 조작 없이 또는 최소한의 개입만으로 차량을 목적지까지 이동시키는 기술이다. 기존 운전 보조 기능(크루즈 컨트롤 등)에서 출발하여, 딥러닝·컴퓨터 비전·고정밀 지도 기술의 발전과 함께 완전 자율화 방향으로 진화해 왔다. 피지컬 AI의 핵심 사례로 꼽히는 이유는, AI가 가상 공간이 아닌 실제 도로라는 불확실하고 복잡한 물리 환경에서 즉각적으로 판단하고 행동해야 하기 때문이다.
작동 원리와 자율주행 레벨(L1~L5)
자율주행 시스템은 크게 인식(Perception)·판단(Decision)·제어(Control) 세 단계로 작동한다. 인식 단계에서는 카메라, 레이더, 라이다(LiDAR), GPS 등이 주변 차량·보행자·신호·도로 상태를 감지하고, 판단 단계에서는 AI 모델이 수집된 데이터를 바탕으로 최적 경로와 행동을 결정하며, 제어 단계에서 실제 조향·가속·제동이 이루어진다.
국제자동차공학회(SAE) 기준에 따라 자율화 수준은 L0(비자동)부터 L5(완전 자율)까지 6단계로 구분된다. L1·L2는 운전자 보조 수준, L3는 특정 조건에서 시스템이 주도하되 운전자 개입 대기, L4는 제한된 구역 내 완전 자율, L5는 모든 환경에서 완전 자율을 의미한다. 현재 상용화는 주로 L2~L3 수준에 집중되어 있으며, 일부 로보택시 서비스가 특정 도심 구역에서 L4를 실증하고 있다.
핵심 기술 요소
자율주행을 구현하기 위한 핵심 기술로는 라이다(LiDAR)·카메라·레이더 등 센서 융합(Sensor Fusion), 고정밀 지도(HD Map), 딥러닝 기반 객체 인식 모델, 그리고 차량과 인프라·다른 차량 간 실시간 통신을 담당하는 V2X(Vehicle to Everything) 통신이 있다. 월드모델(World Model) 기술은 AI가 도로 환경을 시뮬레이션하여 돌발 상황을 사전에 예측하는 데 활용되며, 자율주행의 안전성과 신뢰성을 높이는 데 기여한다. 또한 엣지 컴퓨팅과 고성능 차량용 반도체(SoC)가 실시간 연산을 가능하게 하는 인프라 역할을 한다.
정책·산업적 중요성
자율주행은 교통사고 감소, 물류 효율화, 고령자·교통약자 이동권 보장 등 사회적 편익이 크고, 자동차·반도체·통신·보험 등 연관 산업 파급 효과가 방대하여 주요국이 전략 산업으로 육성하고 있다. 대한민국 역시 피지컬 AI 메가프로젝트의 틀 안에서 자율주행 실증 구역 확대, 관련 법령 정비, 국산 센서 및 소프트웨어 기술 개발 지원 등을 추진하고 있다. 다만 사고 발생 시 책임 소재, 사이버보안 취약성, 도로 인프라 고도화 비용 등 제도·안전 측면의 과제가 여전히 해결 과제로 남아 있어 기술 개발과 병행한 법·제도 정비가 필수적이다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.