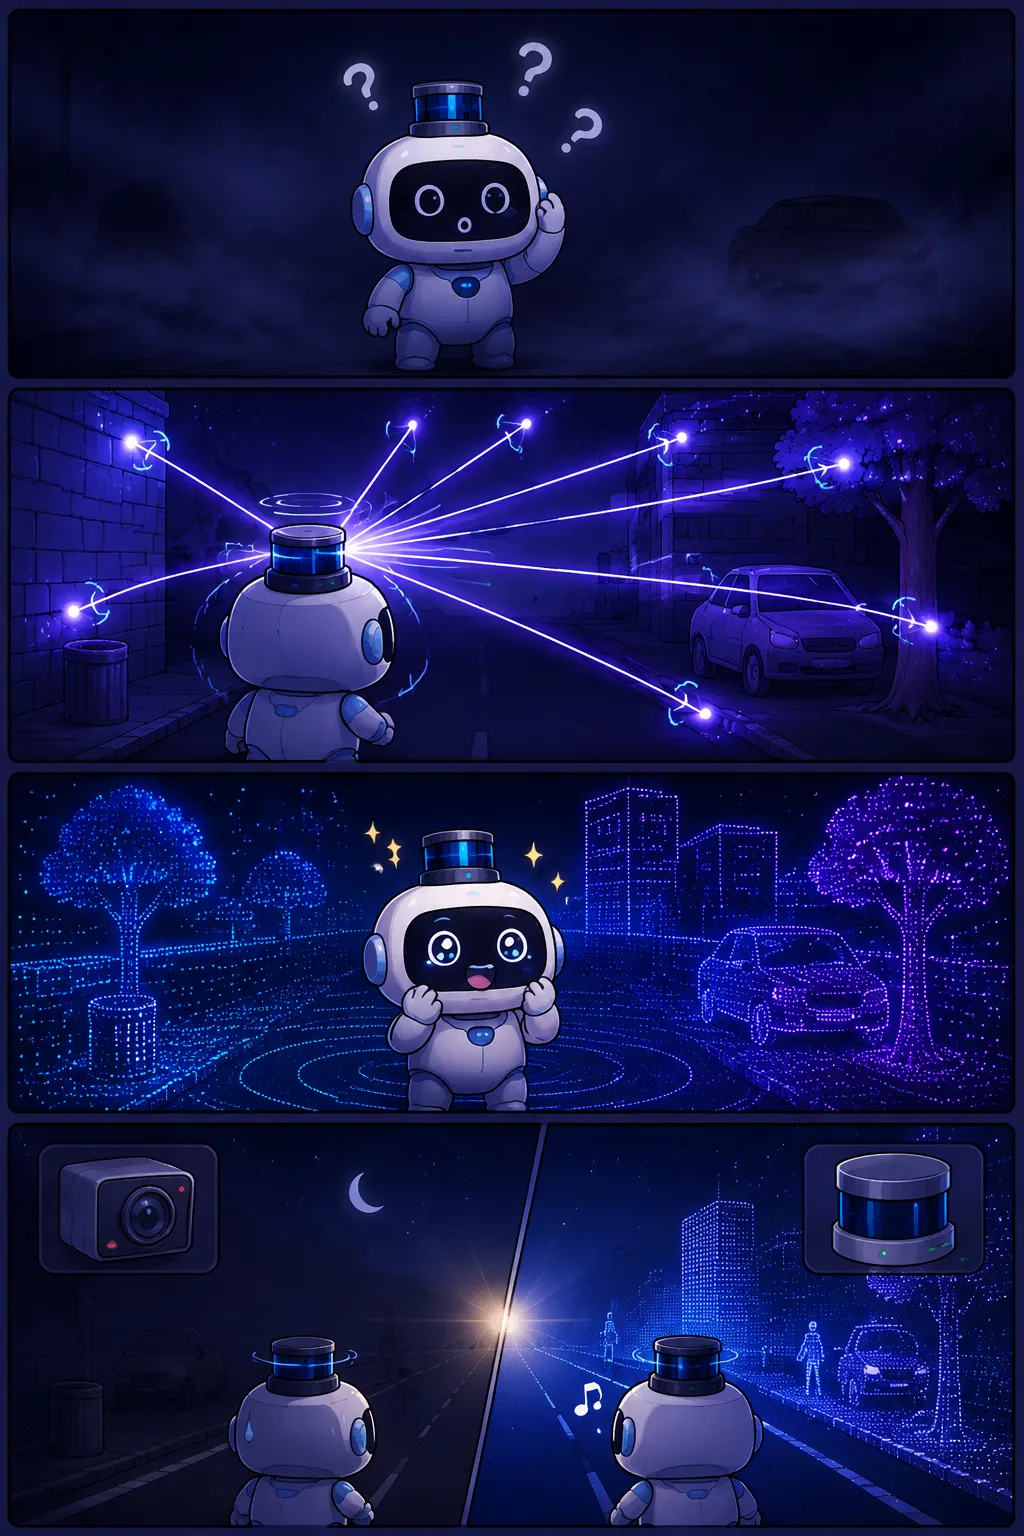
- 1🤖 로봇, 눈을 뜨다
- 2💡 레이저로 세상을 쏘다
- 3🗺️ 3D 지도가 완성되다
- 4🌙 밤에도 완벽하게 본다
정의와 배경
라이다(LiDAR)는 'Light Detection and Ranging'의 약어로, 레이저 광선을 목표물에 조사(照射)한 뒤 반사되어 돌아오는 빛의 비행 시간(Time of Flight)을 계산해 거리를 측정하는 능동형 센서다. 기존 레이더(RADAR)가 전파를 이용하는 것과 달리, 라이다는 파장이 짧은 레이저를 사용하므로 수 센티미터 이하의 높은 공간 분해능을 달성할 수 있다.
원래 항공·지형 측량 분야에서 먼저 사용된 기술이었으나, 자율주행 연구가 활발해지면서 차량용 센서로 주목받게 되었다. 이후 소형화·저가화 기술이 발전하면서 로봇·드론·스마트 인프라 등 피지컬 AI 전반으로 적용 영역이 확대되고 있다.
작동 원리와 종류
라이다는 수만~수백만 개의 레이저 펄스를 초당 반복 발사하고, 각 펄스가 물체에 맞고 돌아오는 시간을 정밀 측정해 3차원 점군(Point Cloud) 데이터를 생성한다. 이 점군은 주변 환경의 형태·거리·밀도를 실시간으로 표현하며, AI 알고리즘이 이를 분석해 장애물 인식·경로 계획·지도 작성(SLAM) 등을 수행한다.
구조 방식에 따라 기계식(회전형), 고체형(솔리드 스테이트), MEMS 방식, OPA(광위상 배열) 방식 등으로 분류된다. 기계식은 360도 회전 스캔이 가능하나 부피가 크고 내구성이 낮으며, 고체형은 소형·저비용·내진동성이 우수해 양산 차량 및 소형 로봇에 적합하다.
피지컬 AI 맥락에서의 중요성
피지컬 AI가 현실 세계에서 안전하게 작동하려면 환경 인식의 정확도와 실시간성이 모두 충족되어야 한다. 라이다는 조도(照度) 변화나 색상 정보에 의존하지 않고 물리적 거리를 직접 측정하므로, 카메라만으로는 취약한 야간·악천후·역광 상황에서도 신뢰성 높은 공간 데이터를 제공한다.
휴머노이드 로봇의 경우 복잡한 작업 공간 내 장애물 회피와 물체 파지(把持) 정밀도 향상에, 자율주행 차량의 경우 고정밀 HD맵 생성과 동적 객체 추적에 라이다가 핵심 역할을 한다. 피지컬 AI 메가프로젝트 차원에서는 라이다 센서의 국산화·저비용화 여부가 로봇·자율주행 산업 경쟁력을 좌우하는 주요 변수로 거론된다.
정책·산업 실무 시사점
라이다는 반도체·광학·소프트웨어가 융합된 고부가가치 부품으로, 주요국이 공급망 내재화와 원천기술 확보에 주력하고 있다. 국내 자율주행 및 로봇 관련 R&D 정책에서는 라이다 센서 모듈의 국산화율을 산업 준비도(Readiness Level) 지표로 활용하는 경우가 있다.
실무 담당자는 라이다를 단독 솔루션이 아닌 카메라·레이더·IMU 등과 결합하는 '센서 퓨전(Sensor Fusion)' 구조 안에서 이해할 필요가 있으며, 이를 처리하는 엣지 AI 연산 능력과 함께 시스템 전체를 평가하는 시각이 중요하다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.