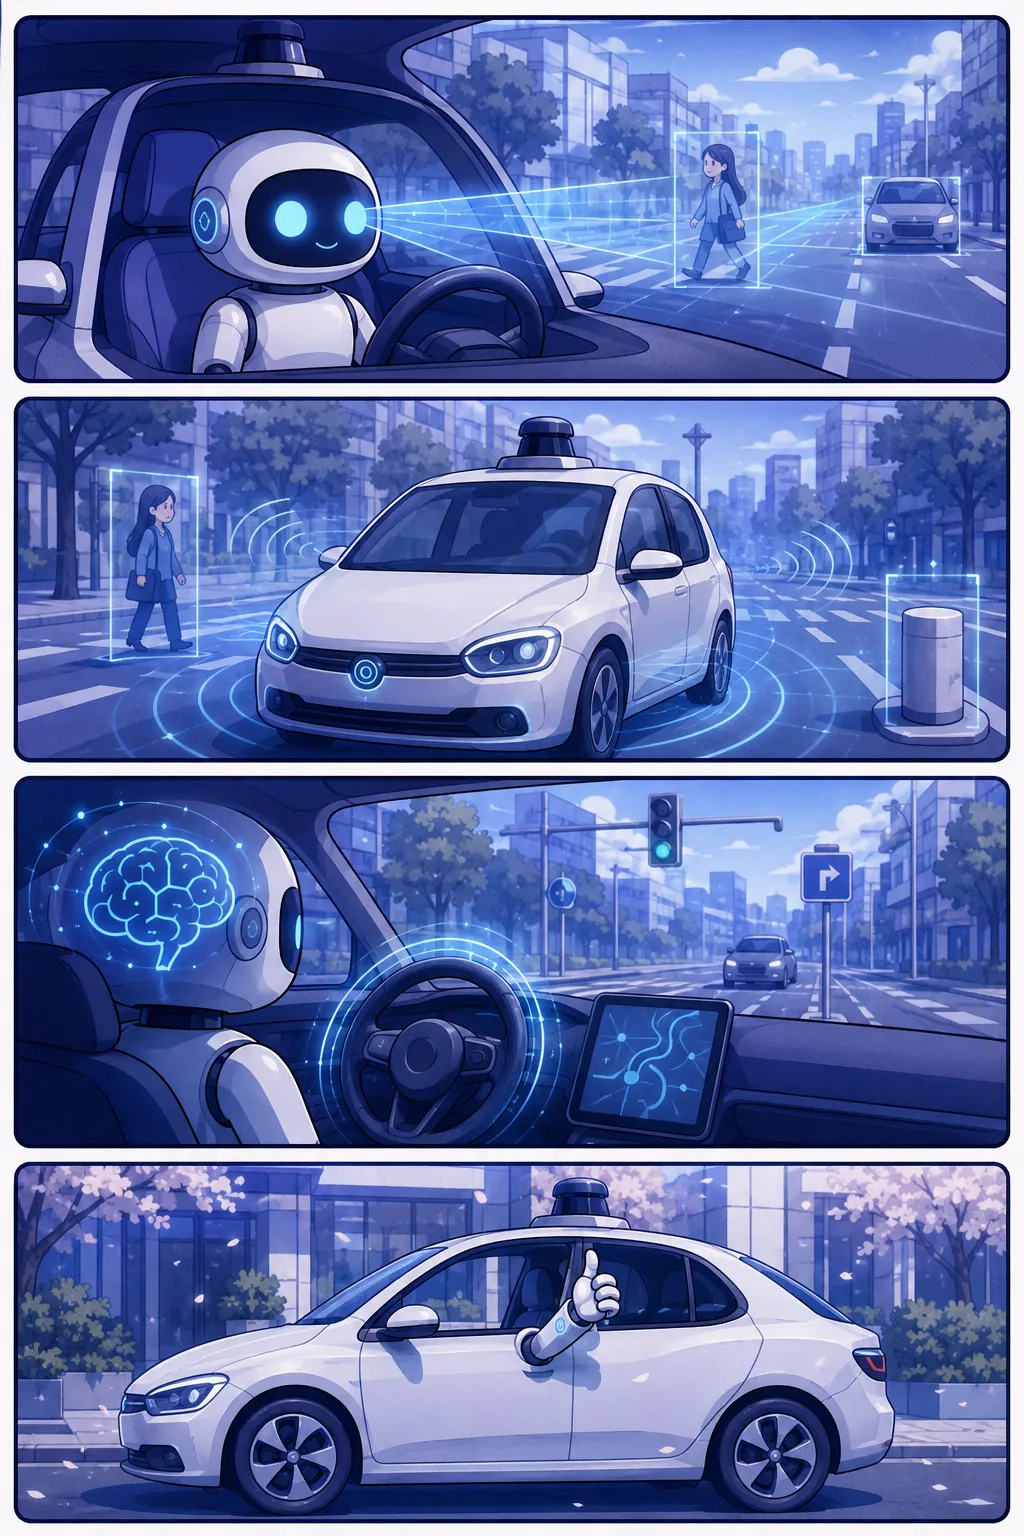
- 11컷: 운전대 앞에 앉은 AI 로봇, 눈을 반짝이며 주변을 스캔 중!
- 22컷: 카메라·레이더·센서로 도로 위 장애물을 척척 감지하는 AI
- 33컷: 스스로 판단해 핸들을 꺾고 사람·신호를 피해 달리는 차
- 44컷: 목적지에 안전 도착! 운전석엔 아무도 없지만 엄지 척 🤖
정의와 배경
자율주행 센서란 자율주행 차량이나 이동형 로봇이 스스로 주변 상황을 파악하기 위해 활용하는 물리적 감지 장치의 총칭이다. 인간 운전자가 눈과 귀, 촉각으로 도로 환경을 인식하듯, 자율주행 시스템은 다양한 센서를 통해 장애물·차선·신호·보행자 등 주행에 필요한 정보를 수집한다.
자율주행 기술이 단순 경로 안내를 넘어 완전 무인 운전을 지향하면서, 센서의 정밀도·내구성·실시간 처리 능력이 시스템 전체의 안전성을 좌우하는 핵심 요소로 부상하였다. 피지컬 AI 맥락에서는 자동차뿐 아니라 물류 로봇·드론·휴머노이드 등 다양한 이동체에도 동일한 센서 기술이 적용된다.
주요 종류와 작동 원리
대표적인 자율주행 센서로는 카메라, 라이다(LiDAR), 레이더(RADAR), 초음파 센서 네 가지가 있다. 카메라는 색상·텍스처·차선 등 시각 정보를 고해상도로 수집하지만 야간이나 악천후에 취약하다. 라이다는 레이저 펄스를 발사해 반사 시간을 측정함으로써 주변 환경을 정밀한 3D 점군(Point Cloud)으로 생성하며, 거리 측정 정확도가 높은 대신 비용이 상대적으로 높다.
레이더는 전파를 이용해 물체의 속도와 거리를 측정하며, 안개·눈·비 등 기상 조건에 강한 특성을 갖는다. 초음파 센서는 근거리 장애물 감지에 특화되어 주차 보조 등에 주로 활용된다. 실제 자율주행 시스템에서는 이 센서들의 데이터를 통합하는 '센서 퓨전' 기술을 통해 각 센서의 단점을 상호 보완하고 신뢰성 높은 환경 인식 결과를 도출한다.
AI·피지컬 AI와의 연계
자율주행 센서가 수집한 원시 데이터는 딥러닝 기반 인식 모델에 입력되어 객체 분류·위치 추정·경로 예측 등의 작업으로 처리된다. 이 과정에서 월드모델(World Model)과 같은 환경 시뮬레이션 기술이 결합되면, AI는 센서 데이터만으로는 직접 관측하기 어려운 미래 상황을 예측하여 보다 안전한 주행 판단을 내릴 수 있다.
피지컬 AI 메가프로젝트 맥락에서는 자율주행 센서 기술이 차량을 넘어 공장 내 자율 이동 로봇, 배송 드론, 휴머노이드 로봇 등에 공통 적용되는 범용 인프라로 발전하고 있다. 센서의 소형화·저전력화·고도화는 피지컬 AI 기기가 다양한 현장 환경에서 자율적으로 작동할 수 있는 기반을 마련하는 데 직결된다.
정책·산업적 의의
자율주행 센서 기술의 국산화 및 고도화는 자율주행 산업의 공급망 안정성과 직결되는 정책 과제다. 라이다·고성능 이미지 센서 등 핵심 부품의 해외 의존도를 낮추고 국내 생태계를 육성하는 것이 주요 선진국 공통의 과제로 부각되고 있다.
공무원·정책 실무자 관점에서는 자율주행 센서 관련 규제 샌드박스, 실증 구역 지정, 데이터 수집·활용 기준 마련 등이 중요한 정책 수단이 된다. 또한 센서 데이터가 개인 식별 정보를 포함할 수 있어 개인정보 보호와 데이터 활용 사이의 균형을 위한 법·제도적 정비도 병행되어야 한다.
※ 본 상세 설명은 용어집 데이터를 토대로 AI가 생성했습니다. 정확한 내용은 원문 출처를 우선하세요.